一段巡逻视频生成了这样的描述:“机器人看到行人后减速停车。”你按描述检索到片段,又在同一段日志里找到速度下降,于是准备把它收进“遇人减速”的正样本。
这一步很容易做得过快。视频里的“之后”可能来自模型对画面的解释;日志中的时间可能是消息被记录的时间;检索到的描述还可能只覆盖长片段中的一个窗口。三个看起来相邻的事实,未必指向同一次动作。
可以先问一个更容易核查的问题:这条描述究竟对应源视频的哪些帧,这些帧又对应机器人哪一段采集时间? 回答清楚后,才有条件讨论速度是否下降、谁触发了动作,以及证据能支持多强的事件标签。
下面以 Cosmos Curator v2.2.0 的固定源码为依据,沿一条候选事件走完这段追溯。示例数字都是为解释机制构造的,不来自实车、模型推理或已跑通的数据流水线。最后得到的是一条能够回查、也允许暂不下结论的视频事件记录。
一条描述,至少涉及三种时间坐标
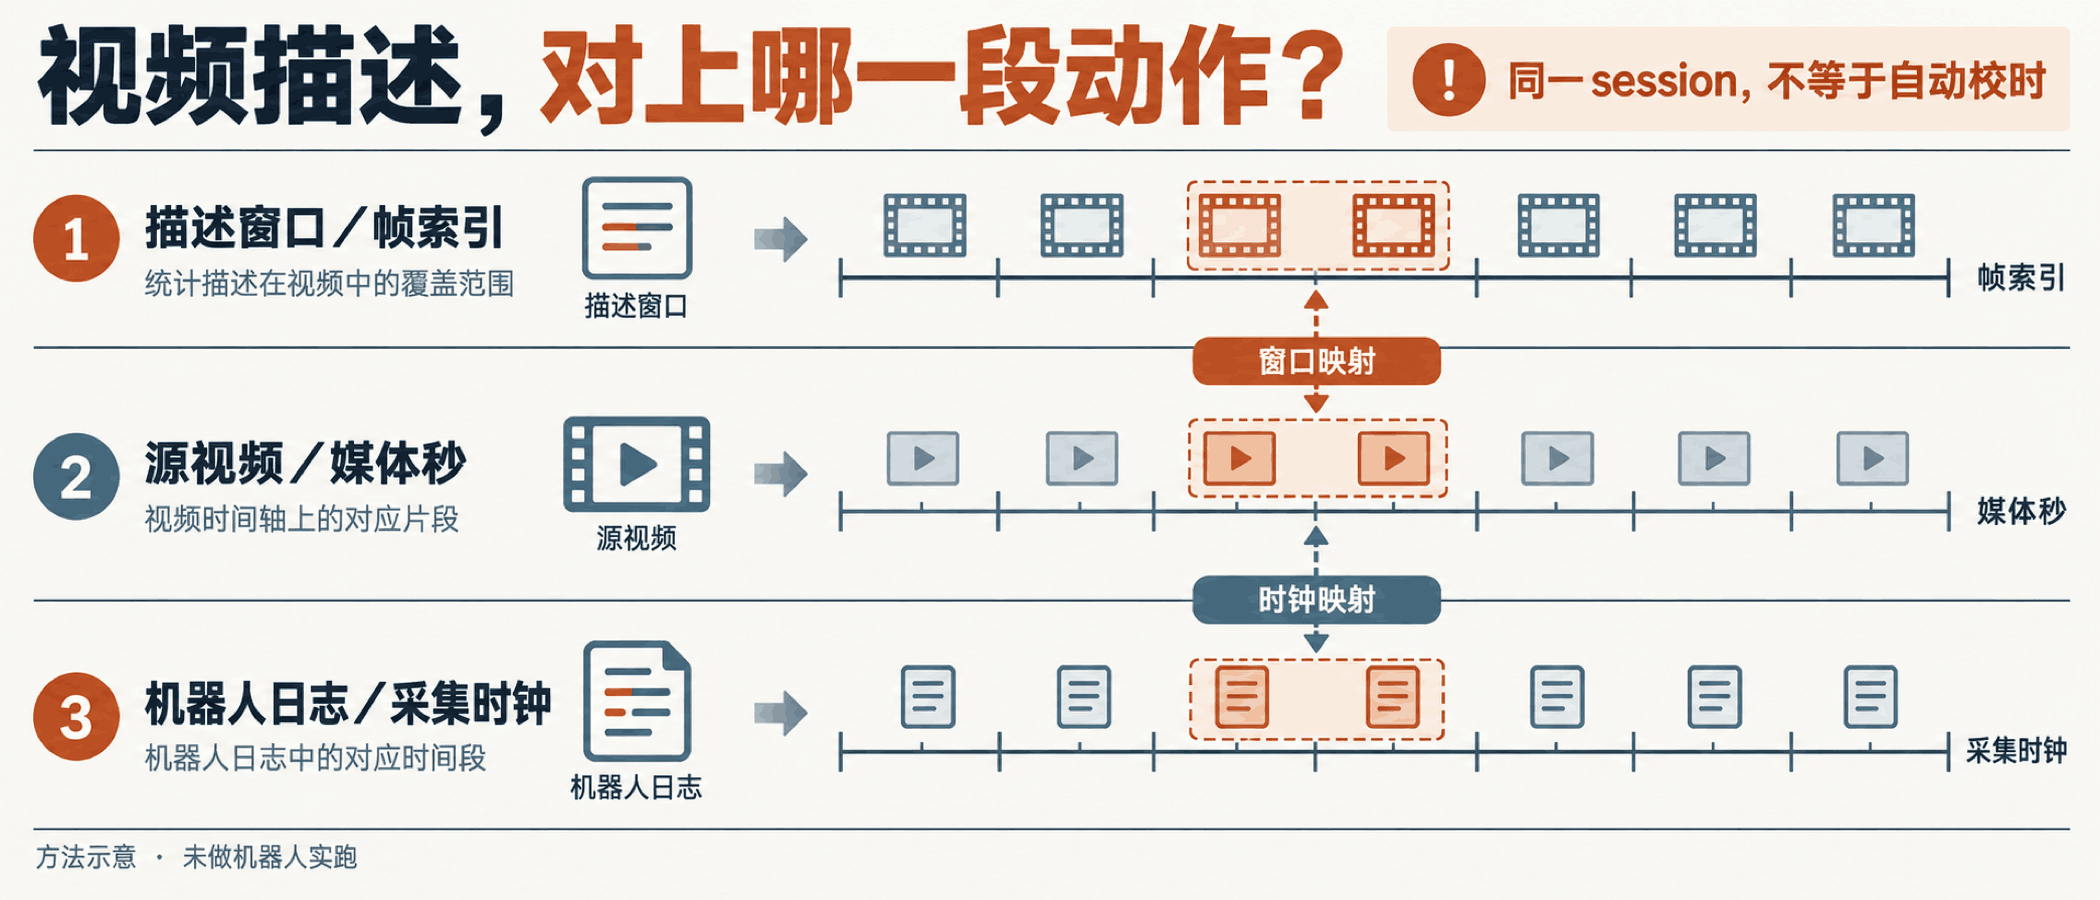
Curator 的 Clip 保存源视频标识和 span。源码对 span 的定义很明确:它是片段在原始源视频上的秒数范围。Window 则用 start_frame、end_frame 表示片段内部的原生帧索引。窗口还有自己的模型描述。这里的“第十帧”,既不是原始长视频的第十帧,也不是机器人启动后的第十个采样点。1
假设原始录像中的第 10 到 20 秒被切成一个 Clip,再拆成两个描述窗口。第一条 Caption 不能直接继承整个 10 到 20 秒范围。这样做会把第二个窗口中的动作也挂到第一条描述下面:行人在前半段出现,机器人在后半段因导航目标到达而停止,最后却被拼成了“因行人停车”。
即使已经定位到源视频第 14 秒,离机器人日志还有一步。视频的媒体时间说明画面在文件中的位置,未天然包含它与机器人采集时钟的对应关系。文件创建时间、编码开始时间、上传时间,都不能未经验证就当成摄像头第一帧的采集时间。
因此,一条候选事件要保留三段关系:描述对应哪个窗口;窗口对应源视频哪个位置;该位置如何映射到机器人日志使用的时钟。robot_id、session_id 和 sensor_id 可以防止把别的机器人、别次运行、别路相机拼进来,却不会替我们建立第三段关系。同一会话里,两台设备的时钟仍可能不同。
实际落库时,也不能只存一条 Caption 和两个含糊的时间戳。至少要能回查源视频身份、片段范围、窗口帧范围,以及这些值采用的单位和坐标系。源文件还应绑定稳定的版本或内容校验值;同名视频被重新编码后,旧的帧索引关系不能直接套用。
源码能把窗口映射回视频,但结果带着前提
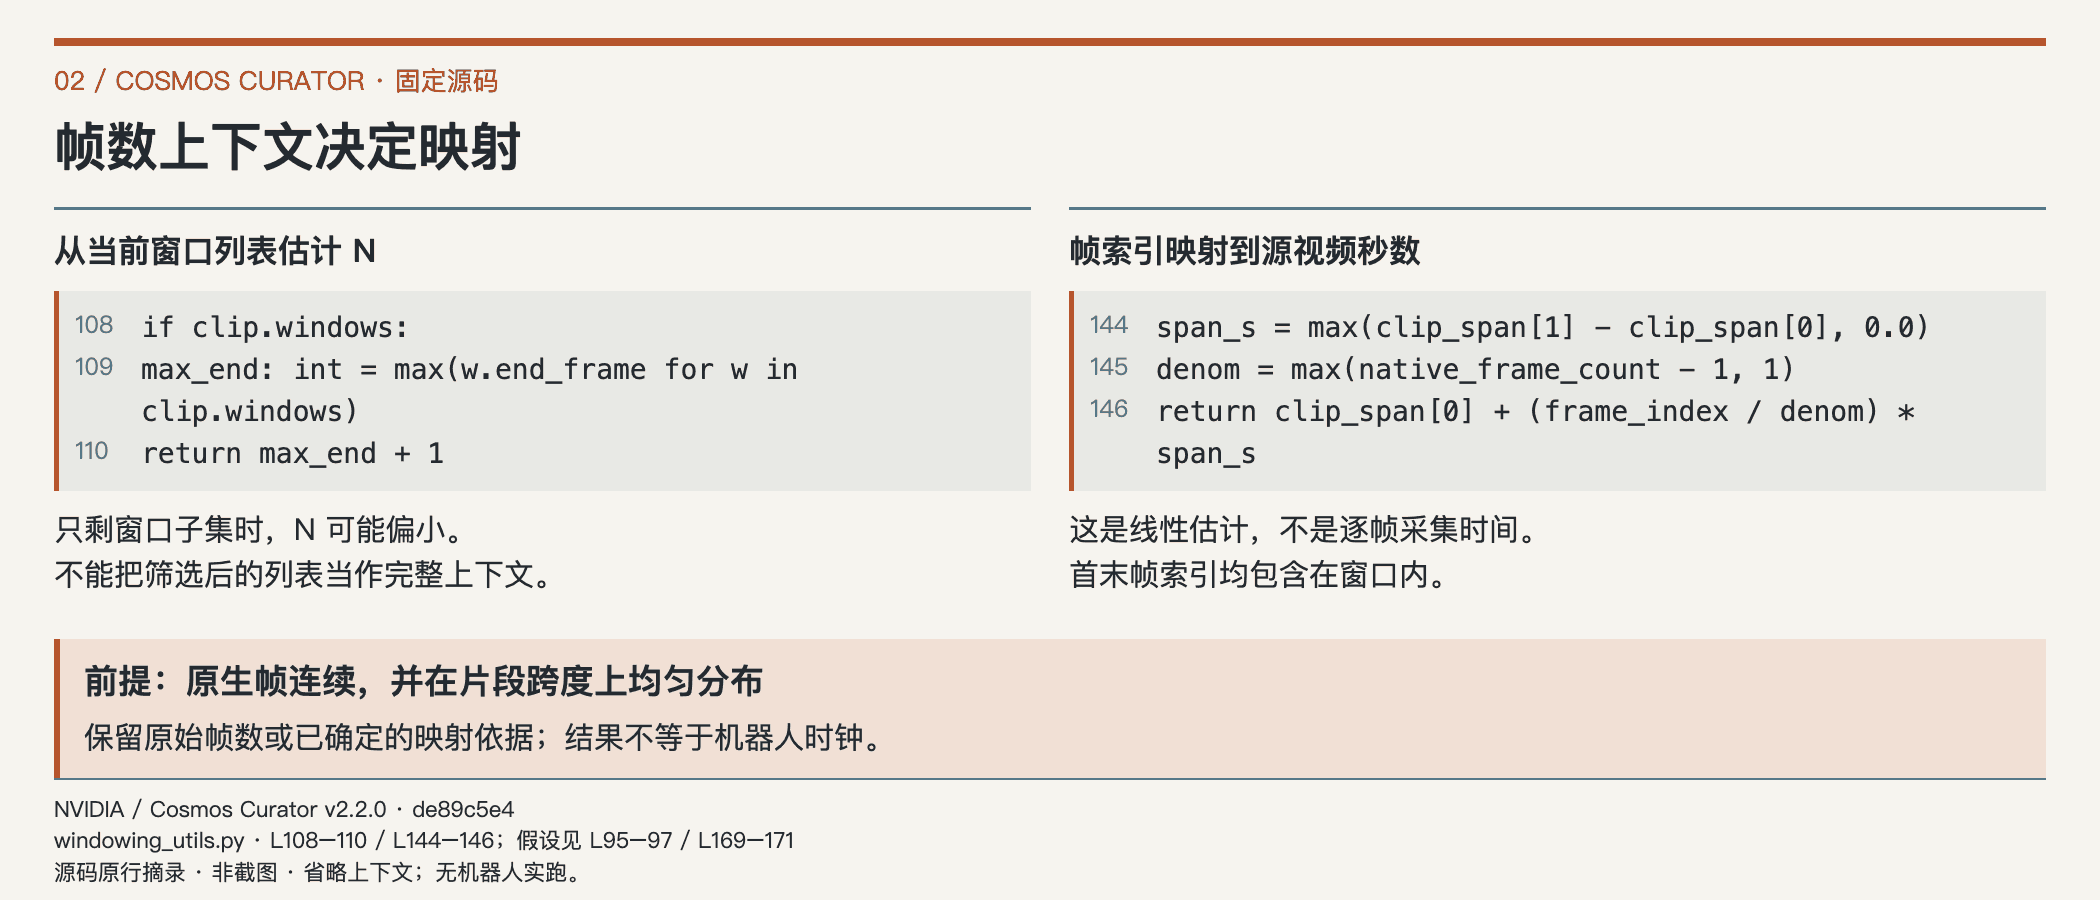
在固定版本的 windowing_utils.py 中,frame_index_to_source_time_s 将帧索引线性映射到源视频时间。保留原变量名的关键计算如下:2
span_s = max(clip_span[1] - clip_span[0], 0.0)
denom = max(native_frame_count - 1, 1)
return clip_span[0] + (frame_index / denom) * span_s
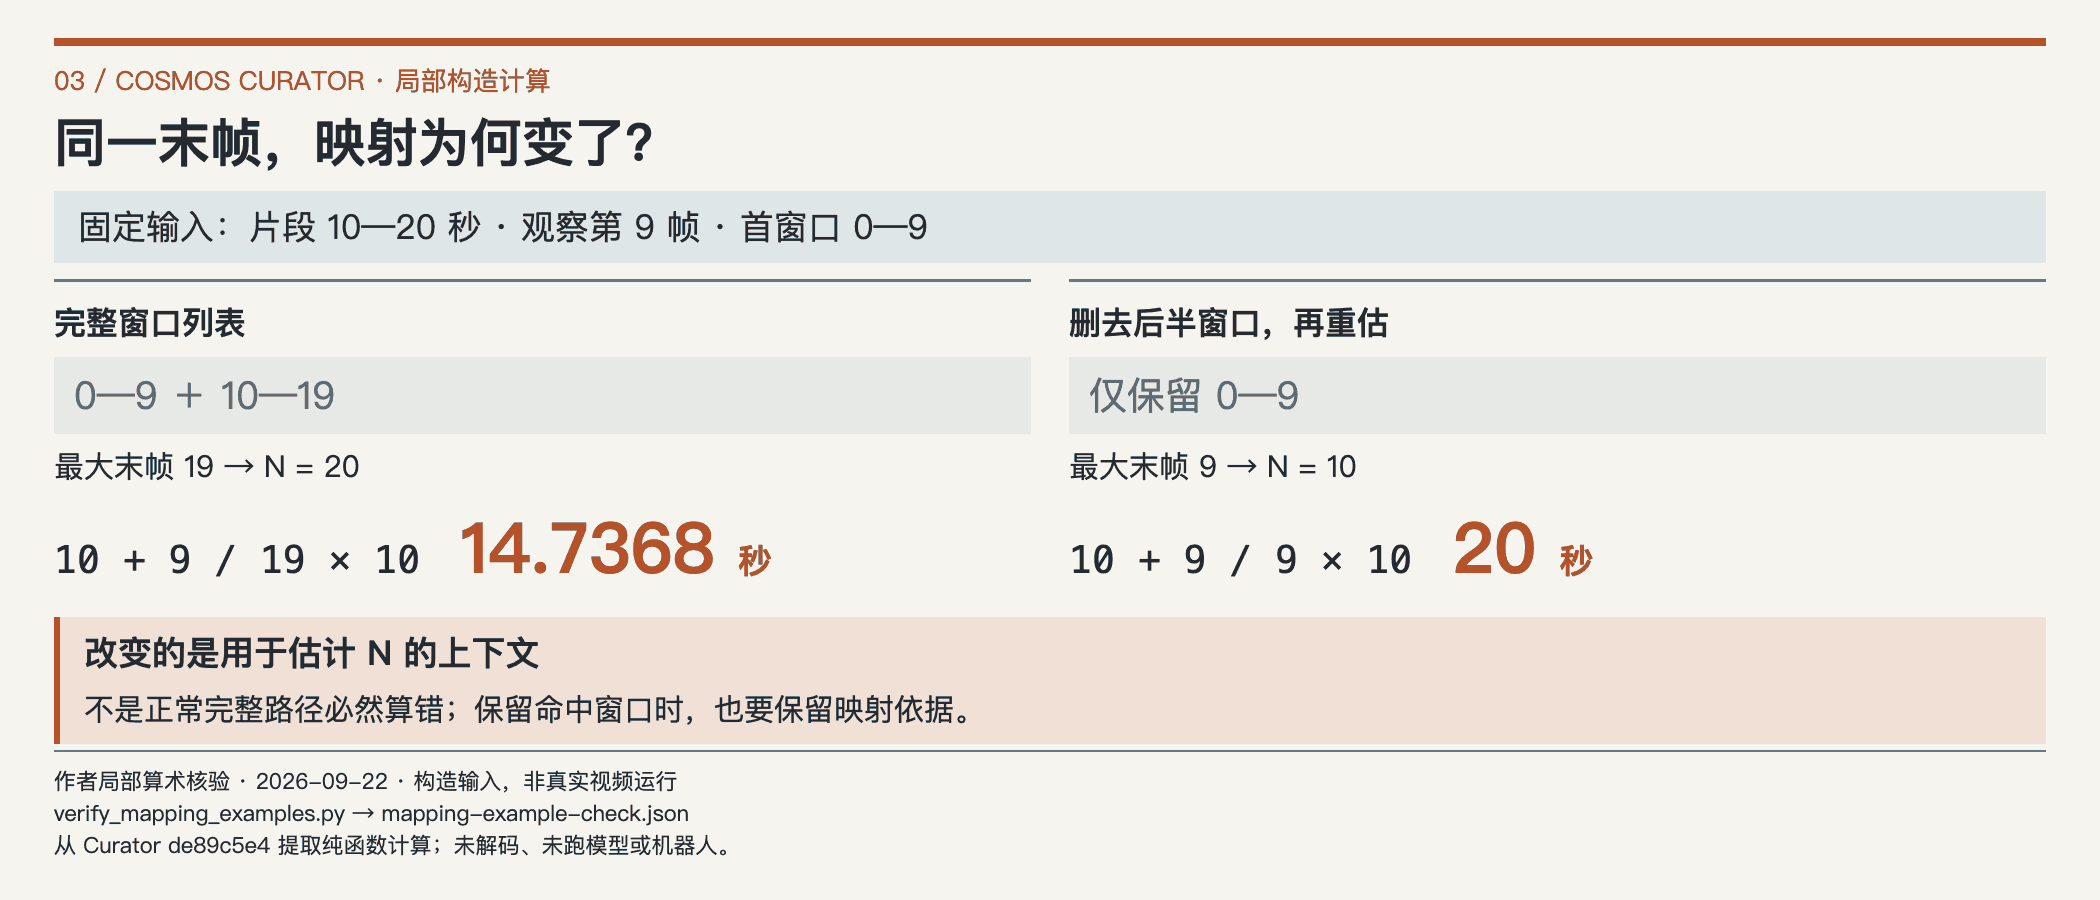
设片段范围为 10 到 20 秒,原生帧数为 20,第一窗口的帧索引是 0 到 9。按这段实现,它的末帧映射到 10 + 9 / 19 × 10,约为 14.7368 秒;第二窗口从第 10 帧开始,对应约 15.2632 秒。官方测试也明确检查了这个计算。这里用低帧数只是为了方便看清分母,并不代表真实录像参数。3
两个窗口的映射结果之间出现间距,不能直接判定丢了半秒视频:这些值是首末帧对应的估计时刻,窗口帧索引采用包含末帧的约定。把它们当成连续时间区间的无缝边界,已经换了一种含义。业务层若要使用左闭右开区间,需要另行确定末帧持续时间和边界规则,不能机械给末端加一个固定帧周期。
更隐蔽的风险来自总帧数。estimate_native_frame_count 在窗口列表非空时,用最大 end_frame 加一恢复总帧数。源码同时写明:如果只剩窗口子集,估计可能偏小,映射也会变成近似。假设我们先删掉第二个窗口,只留下 0 到 9,再拿这个不完整列表恢复帧数,得到的 N 就从 20 变成 10。第 9 帧此时会被映射到 20 秒,比先前晚了约 5.2632 秒。
这不是说正常完整窗口路径必然算错,而是提醒下游:筛选后的窗口集合,不能无条件充当原始帧数的来源。 如果业务只保存命中检索的窗口,就要同时保留完整上下文中的帧数或已确定的映射结果,以及计算方式和版本。否则同一条描述在筛选前后可能得到不同时间。
这组帮助函数也没有逐帧读取采集时间。其假设是原生帧连续且在片段跨度上均匀分布。对于变帧率、丢帧或经过剪辑的媒体,应进一步核对解码帧的呈现时间 PTS 和源数据映射。PTS 仍然是媒体坐标,不是设备采集时钟;拿到了更细的媒体位置,也不能省掉跨时钟校准。
源码还提供 window.source_start_s、window.source_end_s 等 trace 属性,适合排查一个描述窗口来自哪里。这些是跟踪属性,不能据此声称所有最终输出文件都自带机器人时间戳,更不能把观测链路中的估算直接升级为精确的训练标签。2
统一成纳秒之前,先确认时间记录的是什么
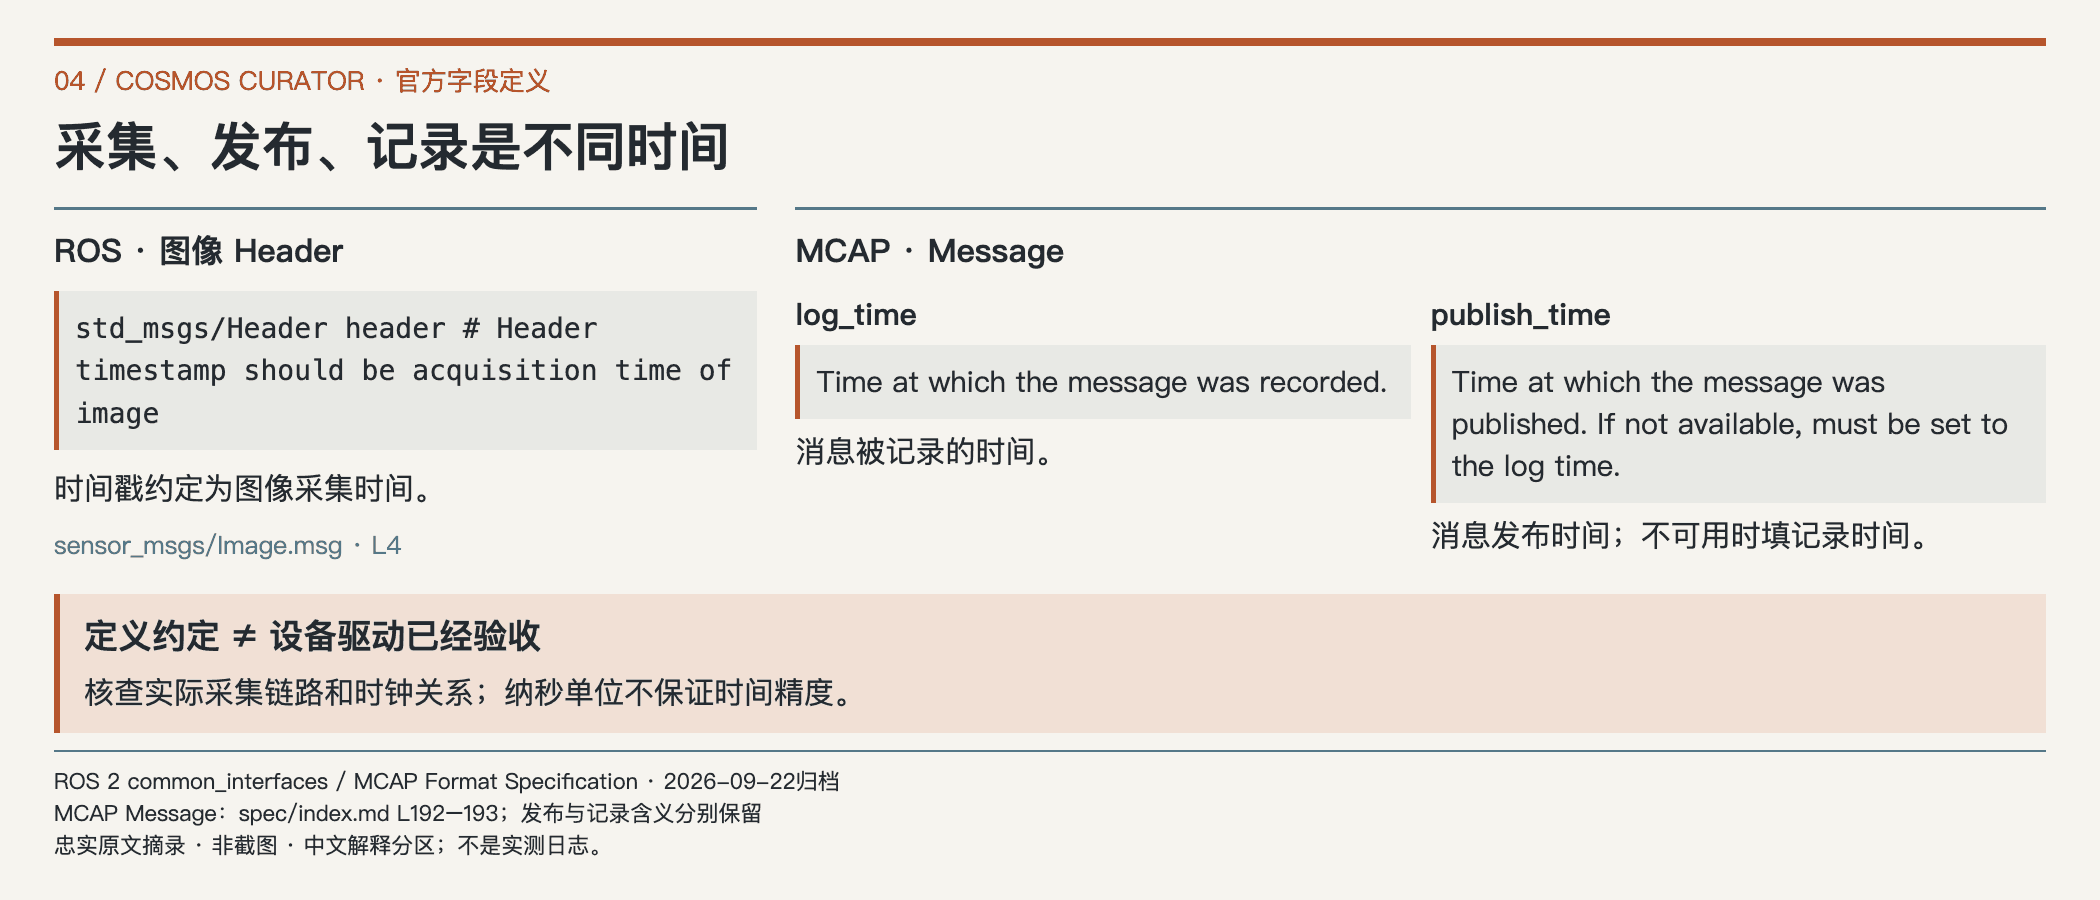
ROS 的 sensor_msgs/Image 定义要求 Header 时间戳应为图像采集时间;MCAP 则分别定义消息的记录时间 log_time 和发布时间 publish_time,并规定发布时间不可用时填记录时间。这几种含义并不相同。消息载荷内部的传感器时间还需要按其 schema 单独解释。45
这个差别会直接改变事件顺序。构造一个例子:相机画面实际采集于公共时钟的 100.000 秒,图像消息到 100.120 秒才被记录;一条制动命令的采样或发送时间是 100.050 秒。若拿记录时间与命令时间比较,看上去命令早于画面 70 毫秒;若采集时钟关系可靠,画面其实早于命令 50 毫秒。两次比较使用了不同的事件定义。
这里没有一个适用于所有系统的“永远选 Header”规则。Header 是否真的按采集时间填充、是否中途重置、不同设备是否同步,必须由采集链路证据确认。ROS 消息定义表达的是约定,不是对某个设备驱动的验收证明。发布时间等于记录时间,也可能只是缺失值回退,不能反过来推断发布没有延迟。
在关系尚未建立时,最有价值的动作往往是保留原始时间及其来源,而不是覆盖成一个看似统一的整数。业务记录可以同时保留媒体位置、采集时间、记录时间、时钟域和映射版本;明确哪一个用于事件比较,其余值用于排查传输和记录延迟。
对于确认可用线性关系描述的一段采集,业务层可以采用 t_common = a × t_sensor + b:偏移量 b 对齐起点,比例 a 描述这一段内的时钟速率差。它是可选的工程模型,不是 Curator 提供的跨设备校时功能。参数必须来自同步机制或可靠锚点,并记录适用区间和拟合残差;设备重启、时钟跳变后应重新分段。只用一个起点,无法观察后续漂移。
即便都转换成纳秒,精度也不会自动提高。假设映射的保守误差边界达到 80 毫秒,而两事件名义上只差 50 毫秒,就不宜断言谁先谁后。若这里的 80 毫秒只是平均残差而非经过验证的误差上界,连这种保守判断也要继续收紧。存储单位、显示小数位和实测时间精度是三回事。
在同一段时间里找到了日志,还不能直接写“因为”
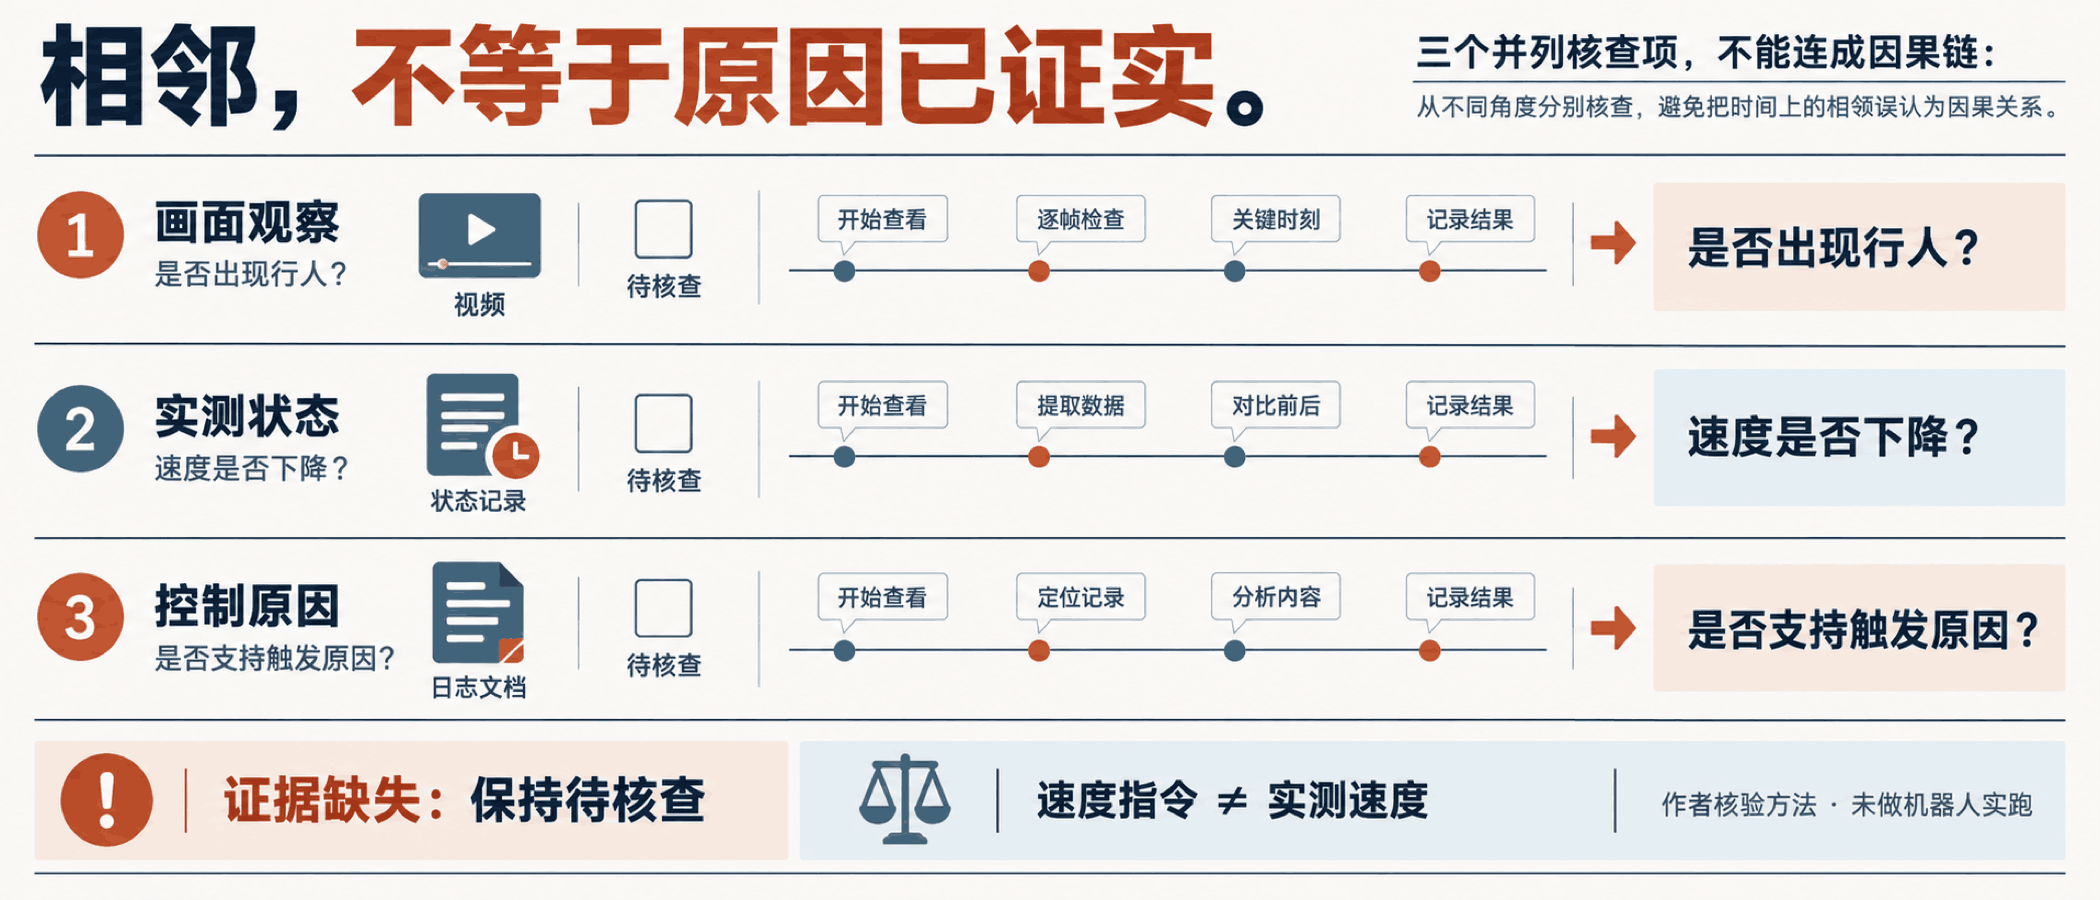
时间关联解决的是“哪些证据值得一起看”。它不会自动补足事件的语义。对“机器人因行人出现而减速”这条候选,至少有三类需要分别核对的观察:画面是否真的出现相关行人;状态流是否显示速度下降;控制或规划记录是否支持两者之间的触发关系。
模型描述适合缩小检索范围。即便一次 Caption 调用完成且返回了文字,也不能据此证明其中的因果解释正确。速度指令降低只说明系统发出了目标变化,不能代替实测速度;实测速度下降也可能来自转弯、坡度、导航终点或其他约束。只有速度日志而没有触发原因时,可以记录两者在时间上相邻,不应把“因行人”写成已经证实的标签。
窗口级描述还有一个尺度限制。一句话覆盖数秒视频,不代表模型给出了行人进入画面的准确起始帧。应先回看相关帧或使用经过验证的定位结果,确定观察范围;之后再查询相邻日志。不能拿整个描述窗口的起点,充当其中每个动作的发生时刻。
关联前还应检查候选时间段内的日志覆盖。若摄像头窗口完整,但速度消息在关键位置中断,最近的一条旧速度不能被无限延用。对连续状态,是否插值、允许多大的采样间隔,要按该信号和采集条件决定;对离散命令和状态切换,则应保留实际事件及其有效语义,不能把两个状态编号做数值平均。
相同的限制也作用在负样本上。没有检索到“行人”不等于现场没有行人;没有找到减速记录,也可能只是时钟映射缺失或日志断档。正负标签都需要证据覆盖,证据不足时允许样本保留为待核查候选。这个状态没有浪费数据:后续补齐同步或状态流后,仍可重算判断,而不用猜测当时为什么被判为负例。
让一条事件记录能够被重新计算
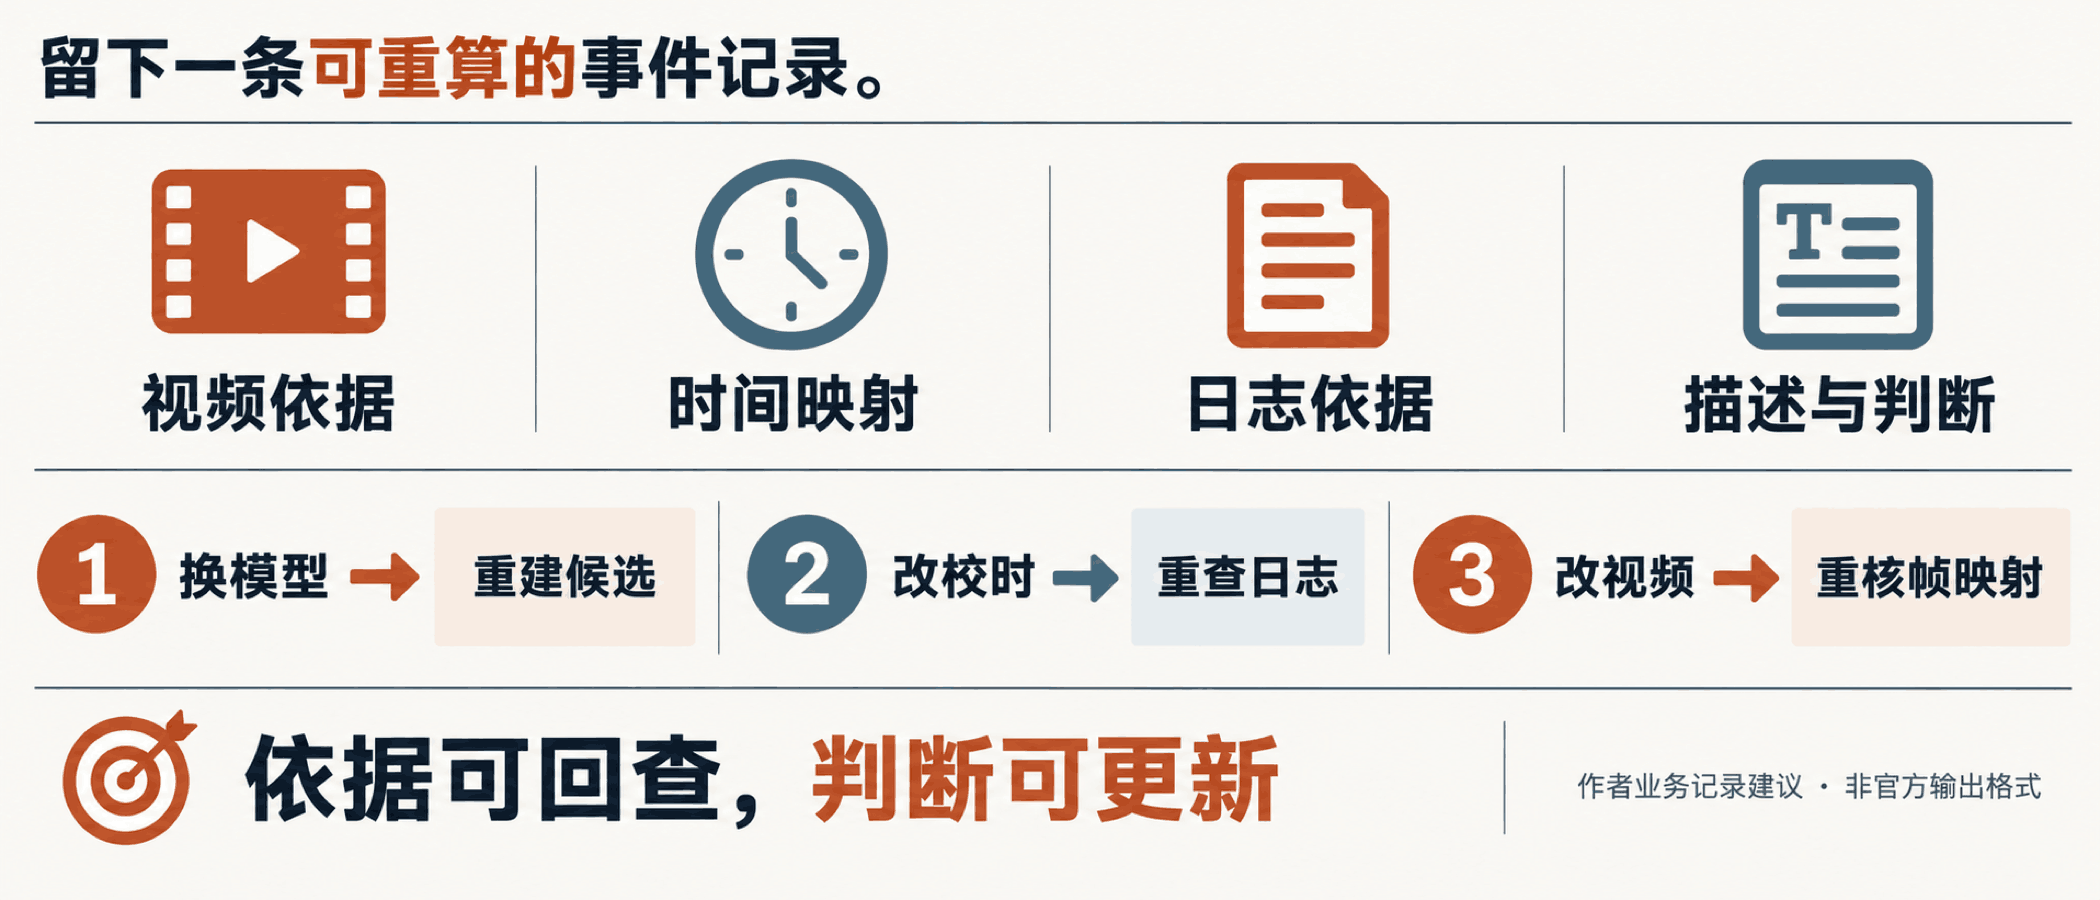
可以从前面的候选出发,建立一条业务层事件记录。它不必一次容纳所有机器人数据,但必须同时能回答“这段画面在哪里”“时间怎样来的”“结论依据是什么”。下面是字段建议,不是 Curator 官方输出 schema,也不是已经填好的真实样本。
| 记录部分 | 应保留的内容 | 主要用途 |
|---|---|---|
| 运行身份 | 机器人、会话、传感器标识 | 避免跨设备、跨次运行误关联 |
| 视频依据 | 源资产版本或校验值、clip_id、源视频 span、窗口帧范围与原始帧数 | 回查描述对应的画面;避免筛选后重估分母 |
| 时间依据 | 原始时间值、单位、时钟域、映射方法及版本、适用区间、误差说明 | 分开媒体定位与采集校时,解释对齐可信度 |
| 日志依据 | 状态与控制流引用、实际查询范围、采样间隔与缺失区间 | 判断动作是否存在,是否有完整证据覆盖 |
| 描述与判断 | 原始Caption、模型与提示词版本、视觉观察、状态观察、原因判断及审核记录 | 让模型解释与已核实事实分别更新 |
不建议用一个模糊的“置信度 0.9”代替这些关系。时间映射可靠、模型描述可信、状态覆盖完整,是不同问题;将它们压成一个分数,后续就难以判断究竟该重跑模型、补日志,还是重新校时。
为了减少首轮工作量,可以只选同一次采集中的一段短录像、一条速度状态流和一条相关控制流。把源帧、时间映射、日志定位和观察结论逐项填实,再决定是否扩展到更多传感器。暂时不需要设计完整训练数据平台,先让另一个人能沿记录复核一次判断。
这条记录也应允许局部重算。替换 Caption 模型时,可以保留原始视频和时间依据,重建语义候选;更新校时参数时,应重新查询日志并复核动作结论,不必自动把原视频描述当成错误。如果源视频被重新转码、剪辑或替换,则需重新检查帧与媒体时间的对应,不能只更新文件路径。
验收时,主动找出不能成立的样本
最容易发现关联问题的办法,是针对一条候选保留反例。除了看上去合理的样本,还应检查三个方向:移除后半段窗口后能否仍恢复原来的媒体位置;设备重启前后的数据是否被错误地套用同一映射;日志关键段缺失时,事件是否仍被强行判为正例。
这些检查可以先用明确标注的构造数据完成。本篇已对固定源码中的线性映射公式做了局部算术核验:完整 N=20 时第9帧为14.7368秒,只剩首窗口并重估为N=10时为20秒。它证明的是这个输入变化对计算的影响,没有执行视频解码、模型描述、设备同步或真实日志关联,也不能据此宣布整个系统已验收。
真实采集的验收还要回到原始画面和日志:所用锚点能否回查;误差是否小于要区分的事件间隔;速度与命令的定义是否明确;缺失或矛盾证据能否阻止自动下结论。若两段时间范围在不确定性下重叠,就保留顺序未定;若原因证据不足,就记录观察到的现象。不要为了让每条样本都有完整故事而填补空白。
一条可以追溯的事件样本,价值不只在于它写下了“机器人减速”。更重要的是,下一次换模型、改校时或补日志时,我们还能知道该重算哪一段关系,以及哪些判断从来没有被证实。Cosmos Curator 提供视频侧的片段和描述处理能力;把它们接到机器人数据里,关键在于把媒体位置、采集时钟和事件依据逐一接实。
Footnotes
-
NVIDIA Cosmos Curator v2.2.0,固定提交 de89c5e4,
Clip与Window定义:data_model.py。 ↩ -
同一固定提交中的窗口总帧数估计、线性时间映射及 trace 属性:windowing_utils.py。 ↩ ↩2
-
同一固定提交的官方测试:test_windowing_utils.py。本篇另做无模型依赖的局部算术核验,不将官方测试文件的存在当作本地完整测试通过。 ↩
-
ROS 2 官方消息定义:sensor_msgs/Image。本文于2026年9月22日归档,Header采集时间约定不等于某个设备驱动已满足约定。 ↩
-
MCAP 官方格式规范的 Message 字段定义,记录时间与发布时间分别定义,后者缺失时回退前者。本文于2026年9月22日核对并归档官方仓库原文。 ↩